← ROBOTİK PROJELER
KAMERALI PICK AND PLACE OTOMASYON HATTI
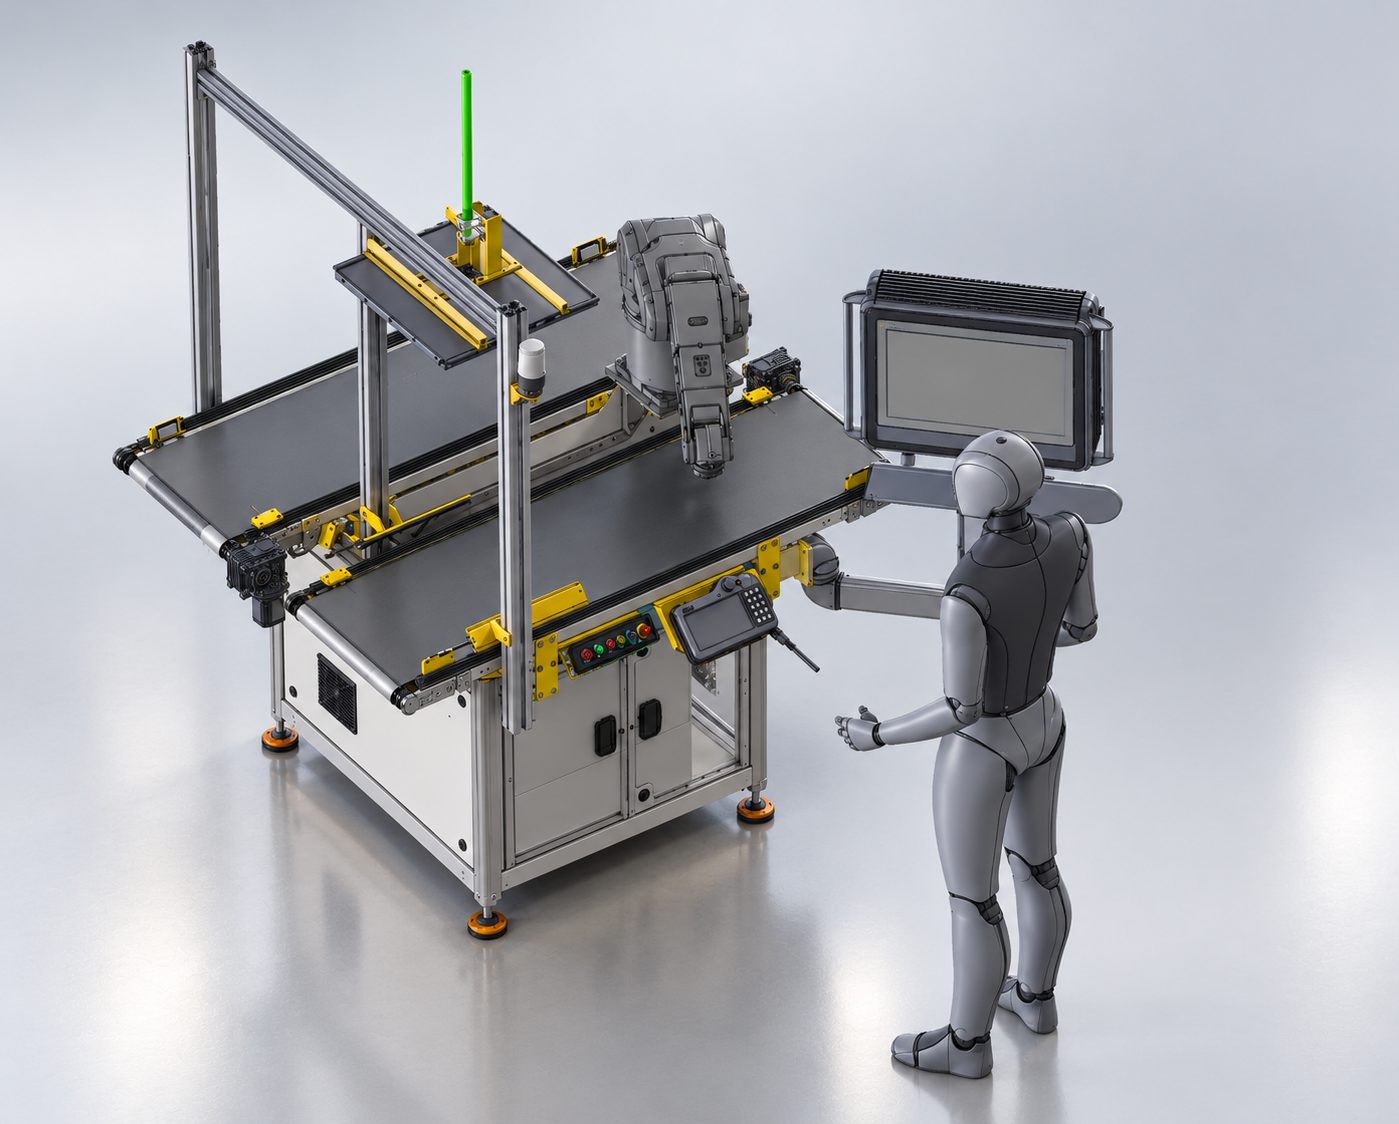
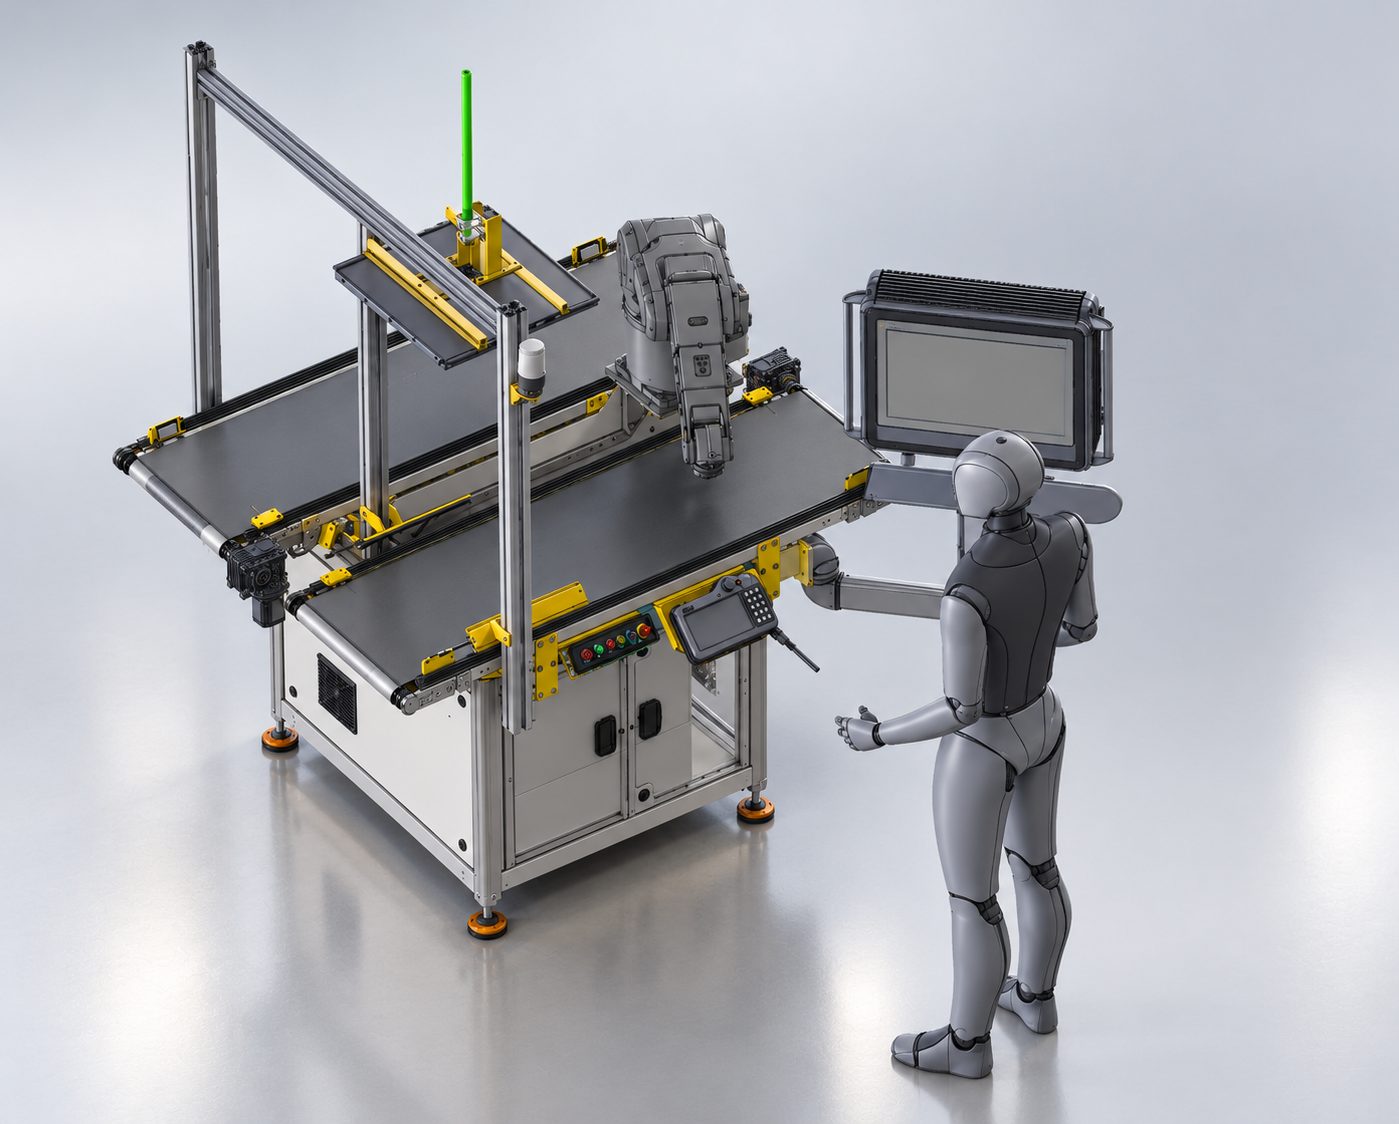
Bant üzerinde karmaşık düzende gelen parçaları kamera sistemi ile tespit edip hassas pozisyon ve yön analizi yaptıktan sonra yüksek hızda toplayıp dizilimini (Pick and Place) gerçekleştiren robotik otomasyon hattımızdır.
- Kamera entegrasyonu ile hassas parça tespiti ve oryantasyon tayini
- Bant takibi (Conveyor Tracking) ile hareketli ortamda kesintisiz toplama ve yerleştirme
- Yüksek hızlı endüstriyel robot / SCARA / Delta robot entegrasyonu
- Çoklu ürün tiplerine hızlı adapte olabilen esnek reçete (recipe) yönetimi
Proje Amacı
Konveyör hattı üzerinde oryantasyonsuz (dağınık) şekilde ilerleyen farklı tipteki ürünlerin veya hassas parçaların insan müdahalesi olmadan, endüstriyel kamera (Image Processing) yardımıyla tespit edilmesini ve istenen konuma yüksek hız ve milimetrik hassasiyetle taşınmasını sağlamaktır. İş gücü maliyetlerini düşürürken üretim çevrim süresini (cycle time) optimize eder ve hatalı parça ayrımını otomatikleştirir.
Teknik Özellikler ve Kapsam
- **Yapay Görme (Vision System):** Yüksek çözünürlüklü endüstriyel kamera, özel aydınlatma grupları ve parça tanıma/kalite kontrol algoritmaları
- **Robotik Koordinasyon:** Kamera verilerini milisaniyeler içinde robot koordinatlarına dönüştüren akıllı PLC / Robot kontrolör yazılımı
- **Konveyör & Sürücü:** Hız kontrollü çift/tek konveyör bant yapısı ve hassas enkoderli bant takip sistemi (Conveyor Tracking)
- **Tutucu (Gripper) Teknolojisi:** Parça yapısına uygun özel tasarım vakumlu, pnömatik veya servo mekanik tutucu başlıklar
- **HMI & Arayüz:** Kullanıcı dostu dokunmatik ekran üzerinden kolay ürün tanımlama, anlık performans takibi ve alarm yönetimi
Proje Takvimi
- Mühendislik, Kamera/Aydınlatma Testleri ve Robotik Simülasyon: 4 hafta
- Şasi, Konveyör ve Mekanik Montaj İmalatı: 4 hafta
- Yazılım, Kamera Algoritması ve Otomasyon Entegrasyonu: 3 hafta
- Saha Kurulumu, Kalibrasyon ve Devreye Alma: 1 hafta
Proje görselleri